基于GNSS模拟器与动作捕捉系统的无人机室内测试方案
HOW THE LOOP WORKS
闭环是怎么转起来的
四个环节首尾相接:无人机真实飞行 → 动捕测量位置姿态 → 模拟器更新信号 → 机载接收与飞控响应,响应又改变下一时刻的运动,循环往复。
无人机真实飞行
在室内受控场地按测试场景起飞、悬停或按预定轨迹飞行,机体产生真实位移与姿态变化。
动捕测量位置姿态
场地中的摄像设备持续跟踪机身可移除标记,输出毫米级 / 亚毫米级的实时位置与姿态数据。
GNSS 信号更新
局部坐标映射为地理坐标,模拟器按新位置与姿态实时重算射频信号,覆盖星座、频点与多径条件。
机载定位与飞控响应
无人机像在室外一样稳定连续定位,飞控据定位结果作出控制决策,进而改变下一时刻的运动。
SYSTEM ROLES
各系统如何配合
整套平台由三部分构成,各自职责清晰:模拟器负责”造环境”,动捕负责”看真实运动”,主控负责”把两者连起来”。任何一环精度或时延不达标,闭环都会失真。
ROLE 01 • 提供可控导航环境
GNSS模拟器
- 实时生成导航信号,随运动数据持续调整
- 把动捕的场地局部坐标映射到场景地理坐标
- 统一坐标轴方向、原点、高度基准与时间基准
- 可配置星座、频点与运动场景,输入可重复
ROLE 02 • 看清真实运动
动作捕捉系统
- 毫米级 / 亚毫米级测量能力
- 按场地规模与机型选择适合的动捕设备
- 具备条件时可评估固定式激光雷达等测量方式
- 向 GNSS 模拟器提供实时运动反馈
ROLE 03 • 连接各部分
主控系统
- 统一坐标与时间基准
- 传递运动数据、控制测试场景
- 记录定位输出、控制指令与飞行状态
- 支持 NTP / PTP 时间同步网络(可选)
与行业内常见两类做法的差异
行业内也有一些无人机室内测试的方法,但主要局限于两类,德思特解决方案在两点上都做了补齐:
- 无 GNSS 信号模式 / GNSS 转发器单点信号:无法提供闭环测试方案,也无法提供动态测试环境,无人机仅能在静止工况下测试,与真实情况有差距,结果可信度存疑
- 破坏性加装激光雷达、惯导:一方面会对设备造成破坏,另一方面需处理供电与网络传输问题,不具备行业内常规的第三方无损测试条件,适用范围窄,仅适用于部分科研领域
- 本方案:无法提供闭环测试方案,也无法提供动态测试环境,无人机仅能在静止工况下测试,与真实情况有差距,结果可信度存疑
闭环平台组成:主控系统·动捕镜头·被测无人机·GNSS 模拟器·风洞/风机矩阵(可选)
DEPLOYMENT SCENARIOS
方案案例:按场地规模扩展
小型实验室
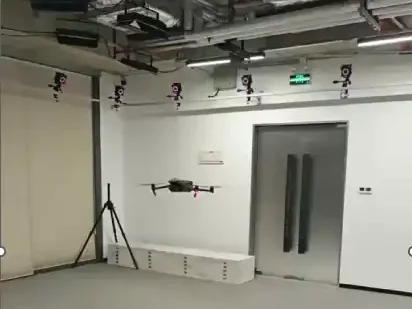
布置动作捕捉摄像设备,完成系统标定、静态定位、悬停及小范围飞行测试,适合算法早期验证。
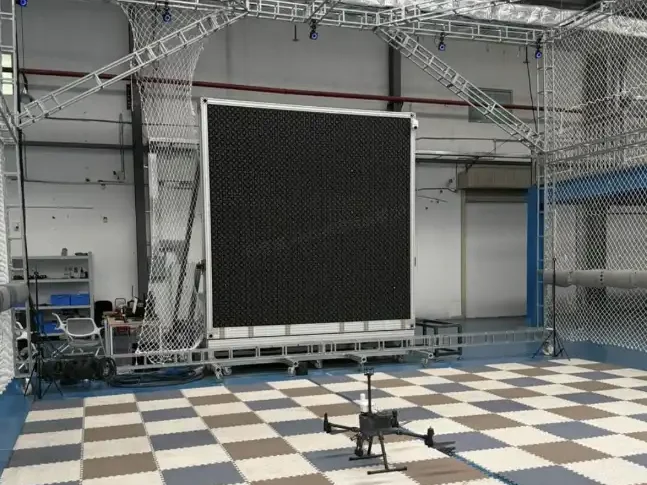
防护围网大型场地
扩展动捕覆盖范围,开展轨迹飞行与动态响应测试,同时保障人员与设备安全。
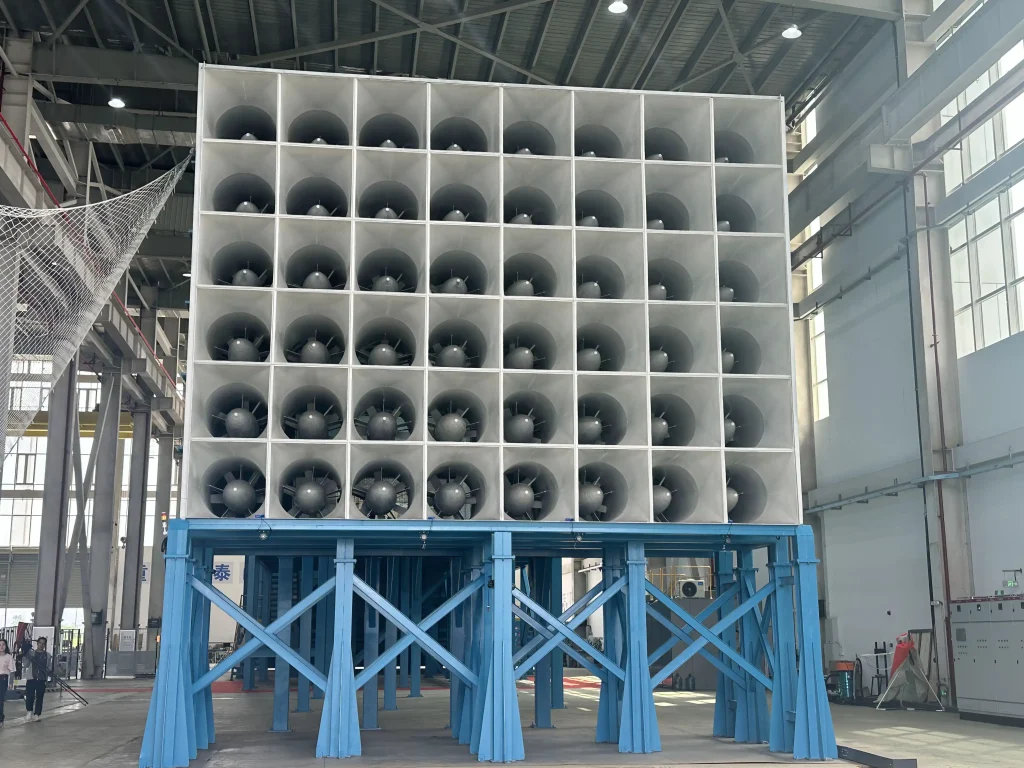
风洞 / 风机矩阵
配合风洞或风机矩阵,在可控风场中观察无人机的位置保持与控制表现,构建设备联动的综合测试。
ROLE OF THE SIMULATOR
GNSS 模拟器在闭环中承担什么
模拟器连接外部运动测量系统与无人机 GNSS 接收端,主要承担三项任务——这也是联调时最容易出问题、最需要逐项核对的三个环节。
实时生成导航信号
完成坐标映射
提供可配置测试场景
KEY SPECIFICATIONS
GTS P7 关键性能参数
定位与仿真精度
模拟器的毫米级伪距仿真能力、RTK 支持情况,与动捕的毫米级 / 亚毫米级测量能力,共同决定平台能提供怎样的测试条件;动捕精度是运动真值指标,无人机最终定位精度仍应通过实测评价。
更新速率与闭环时延
GTS P7 仿真迭代率可达 1000 Hz,为动态更新提供设备基础;系统以端到端时延 < 100 ms 为目标,实际时延还包含动捕测量、数据传输、处理和机载接收等环节,应在完整平台联调时测量确认。
卫星系统与频段
平台应覆盖被测无人机实际使用的GPS、北斗、GLONASS、Galileo等卫星系统及对应频点。多星座、多频段和RTK场景的支持情况,应与设备配置及项目测试需求逐项匹配。
关键指标
参数规格
技术优势
SCALING UP
基础闭环之上的扩展方向
RTK 测试
室内外信号切换
干扰 / 欺骗抵抗测试
与风场设备联动
规划您的室内测试方案
告诉我们无人机型号、测试项与场地条件,德思特工程师会给出GTS P7配置与相关测试建议。